Spline-FRIDA: Towards Diverse, Humanlike Robot Painting Styles with a Sample-Efficient, Differentiable Brush Stroke Model
RA-L(2025), 4 citation, Jean Oh (CMU), Review Data: 2026.04.22
한 줄 요약
모션 캡처로 기록한 사람의 붓질 궤적을 TrajVAE로 모델링하고, 가변 두께 폴리라인을 미분 가능하게 렌더링하는 Traj2Stroke를 FRIDA에 도입하여, 로봇이 다양하고 사람다운 붓질 스타일로 그림을 그리게 한다.
| 흐름 | 내용 |
|---|---|
| 문제 | FRIDA 등 기존 로봇 페인팅은 2차 베지어 곡선 같은 단순한 붓질 표현과 CNN 렌더러를 써서, 길고 가는 Sharpie 선이나 복잡하고 다양한 인간 붓질 스타일(intra-stroke style)을 포착하지 못한다 |
| 아이디어 | 모션 캡처 궤적을 \(n=32\)개 제어점 폴리라인으로 정규화 → 소수의 궤적으로 미세조정하는 TrajVAE로 스타일 모델링 → Traj2Stroke로 렌더링하고 feature-space loss를 경사하강법으로 최적화해 계획 |
| 결과 | FRIDA의 기존 동역학 모델 대비 시뮬레이션과 실제 Sharpie 붓질 사이의 Sim2Real gap이 훨씬 작아지고, 유연한 붓질 궤적이 의미적 계획을 향상시켜 더 인간다운 그림을 만든다는 근거 제시 |
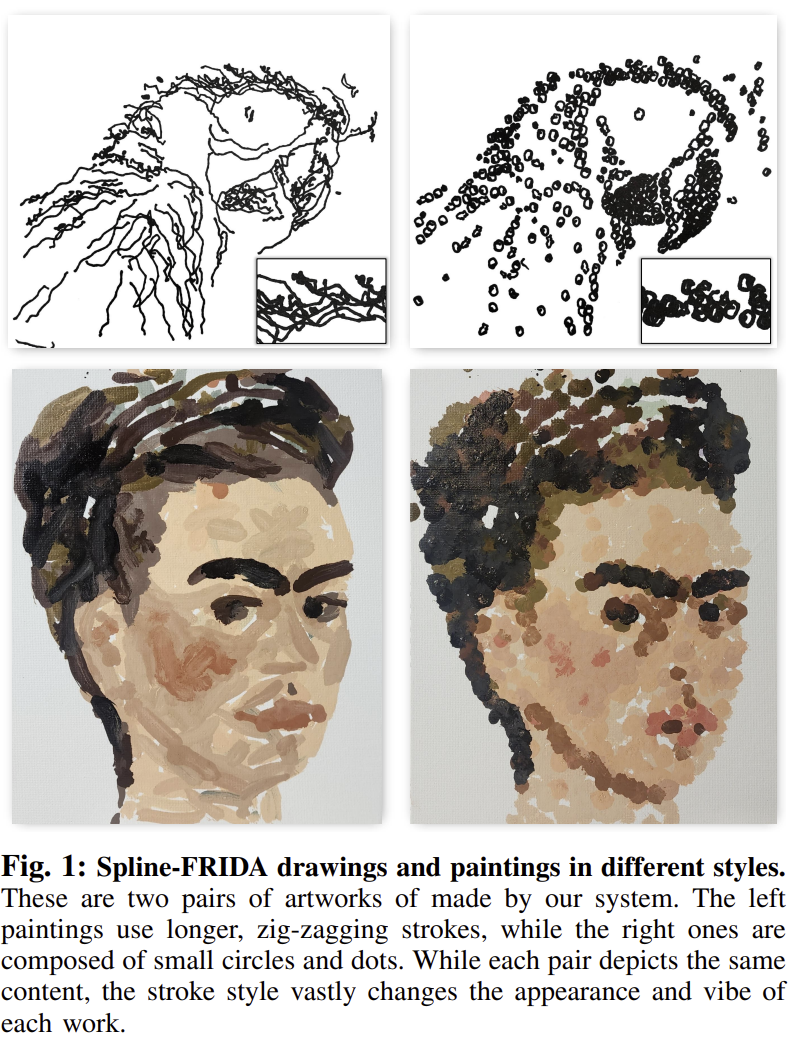
Figure 1. 긴 붓질(왼쪽)과 작고 원형에 가까운 붓질(오른쪽): 붓질의 형태가 그림의 스타일을 정의한다
1. 문제 정의 — 왜 이 논문이 필요한가
-
작품은 벽에 걸린 그림 그 이상이다. Painting은 많은 의도적인 붓질로 이루어진 과정이며, 그 붓질의 형태는 작품의 전체적인 스타일과 메세지를 구성하는 중요한 요소이다.
-
그림과 드로잉은 감정, 문화적 가치, 그리고 공동의 경험에 대한 메세지를 전달하는 데 사용된다. 이러한 요소들은 그림 속 사물이나 대상 자체에서도 전달될 수 있지만, 스타일 역시 그러한 메세지를 표현하는 데 그에 못지않게 중요하다.
- 특히, 한 작품 안에 포함된 개별 붓질의 형태 패턴은 작품 전체의 스타일과 미적 감각을 형성하는 데 기여할 수 있다.
- 아래 그림에서 보듯이, 왼쪽 그림은 긴 붓질을 사용하고, 오른쪽 그림은 작고 원형에 가까운 붓질을 사용한다. 두 경우 모두, 붓질의 형태는 그림의 스타일을 정의하는 데 핵심적이며, 작가가 전달하고자 하는 메세지의 표현에서도 중요한 역할을 한다.
-
또한 로봇이 인간의 예술 창작을 지원하려면, 사용자가 선택이나 시연을 통해 지정할 수 있는 유연한 붓질 스타일을 로봇이 갖추는 것이 중요하다. 많은 예술가들은 예술적 과정을 자동화하는 것을 원하지 않지만, 일부는 협업적 창작 보조자(co-creative assistant) 에게는 열려 있다. 본 연구는, 로봇과 함께 창작하는 사용자가 이미지 스타일에 대해 더 많은 창의적 통제권을 가질수록, 그 작품에 대해 더 큰 주인의식(ownership) 을 느끼게 된다는 가정 위에서 진행된다.
-
기존 연구는 주로 베지어 곡선(Bezier curve)과 같은 기본적인 붓질 표현을 사용해 그림을 계획하는 데 초점을 맞추었고, 전체 이미지의 스타일에만 주로 주목해왔다. 반면 본 논문에서는 하나의 붓질 내부(intra-stroke)의 스타일 제어를 어떻게 구현할 수 있는지에 초점을 둔다.
-
본 연구에서는 실제 붓과 마커를 사용하여 종이 위에 사람이 그리는 과정을 모션 캡처로 기록한다. 그리고 이렇게 기록된 궤적을 TrajVAE라는 오토인코더로 모델링한다. 또한, 주어진 궤적으로부터 붓질의 2차원 외곽선(outline) 을 예측하는 새로운 붓질 동역학 모델 Traj2Stroke도 제안한다.
-
정리하면, 본 논문의 주요 기여는 다음과 같다.
Note
Contributions 1. 변분 오토인코더(variational autoencoder) 를 사용하여 인간의 붓질 궤적 스타일을 성공적으로 모델링하는 방법을 제시한다. 2. 가변적인 두께를 가지는 폴리라인을 미분 가능하게 렌더링하는 방법인 Traj2Stroke를 제안한다. FRIDA의 기존 동역학 모델과 비교했을 때, Traj2Stroke는 시뮬레이션과 실제 샤피(Sharpie) 붓질 사이의 Sim2Real gap을 훨씬 더 작게 만든다. 3. 더 유연한 붓질 궤적이 로봇의 의미적 계획(semantic planning) 을 향상시키고, 더 인간다운 그림을 만들어낼 수 있음을 시사하는 근거를 제시한다.
-
기존의 붓질 궤적 모델링 연구는 real-world robotics에서 작동하지 않거나 human-made brush stroke를 포착하기엔 충분히 유연하지 못했다.
-
본 연구에서는 Spline-FRIDA를 도입하여 복잡한 사람의 붓질 궤적을 모델링할 수 있도록 한다.
- Motion capture를 사용하여 작가가 그리는 과정을 기록하였고, 추출된 궤적을 autoencoder로 모델링하며, 기존의 로봇 페인팅 플랫폼 FRIDA에 새로운 붓질 동역학 모델을 도입했다.
2. 방법
Background
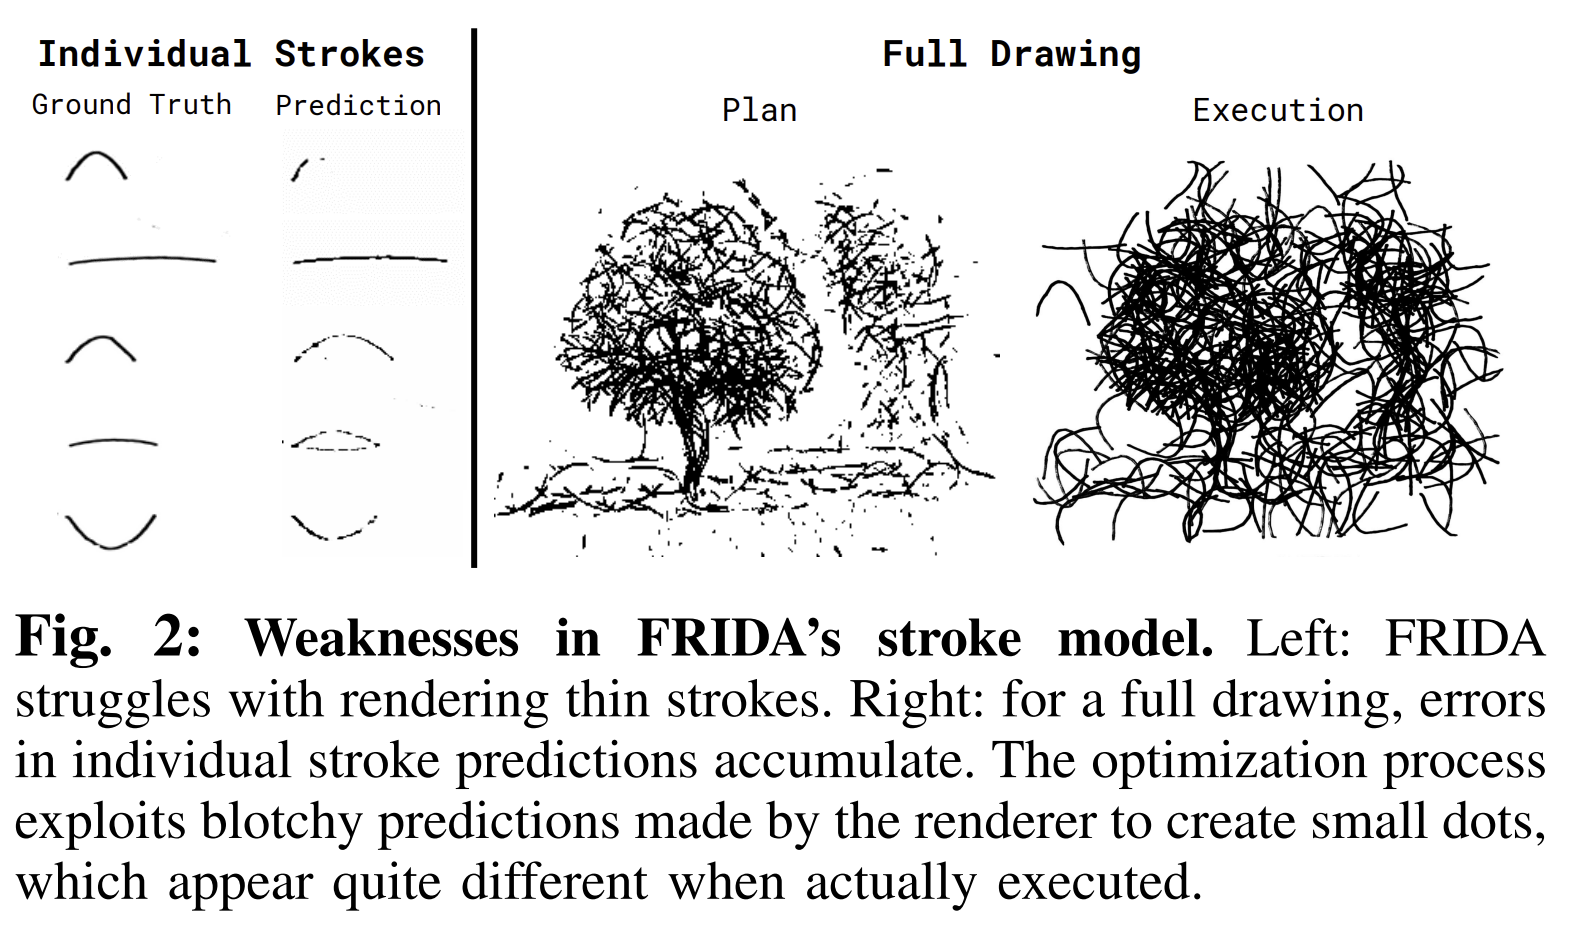
- 본 연구는 FRIDA를 기반으로 한다. FRIDA는 사용자가 텍스트 프롬프트, 이미지, 또는 오디오 녹음으로 설명한 내용을 상호작용적이고 협업적인 방식으로 그림으로 그려주는 로봇 시스템이다. FRIDA는 합성곱 신경망(CNN) 을 사용하여 붓질(stroke)을 렌더링한다. 이 CNN은 붓으로 만든 짧고 단순한 붓질에는 잘 작동하지만, 그림에 나타난 것처럼 더 길고 가는 Sharpie 마커 선을 사용할 경우에는 수렴에 어려움을 겪는다.
-
우리는 이 문제가, 가는 정답 선(thin ground truth strokes)은 렌더러가 더 높은 수준의 정밀도를 달성해야 하므로 작업이 더 복잡해지기 때문이라고 본다. 그 결과, CNN은 종종 얼룩지거나(blotchy) 불완전한 예측을 만들어낸다. 이는 계획(planning) 단계에서 이러한 오류가 누적되기 때문에 문제가 된다(Figure의 오른쪽 참조).
-
또한 FRIDA의 붓질 표현 방식에는 한계가 있다. FRIDA는 다른 많은 컴퓨터 페인팅 연구와 마찬가지로, 길이(length), 캔버스 위 높이(height above the canvas), 굽힘 정도(bend) 의 세 가지 파라미터로 정의되는 2차 베지어 곡선(quadratic Bezier curve) 을 사용해 붓질을 표현한다. 이러한 단순한 방식은 편리하다는 장점이 있지만, 인간 드로잉에 내재된 복잡성과 다양성을 포착하기에는 부족하다. 이러한 배경에서, 우리는 다양한 스타일을 가능하게 하는 길고 복잡한 궤적을 모델링할 수 있도록, 새로운 붓질 표현 방식과 새로운 렌더러를 제안한다.
-
Overview
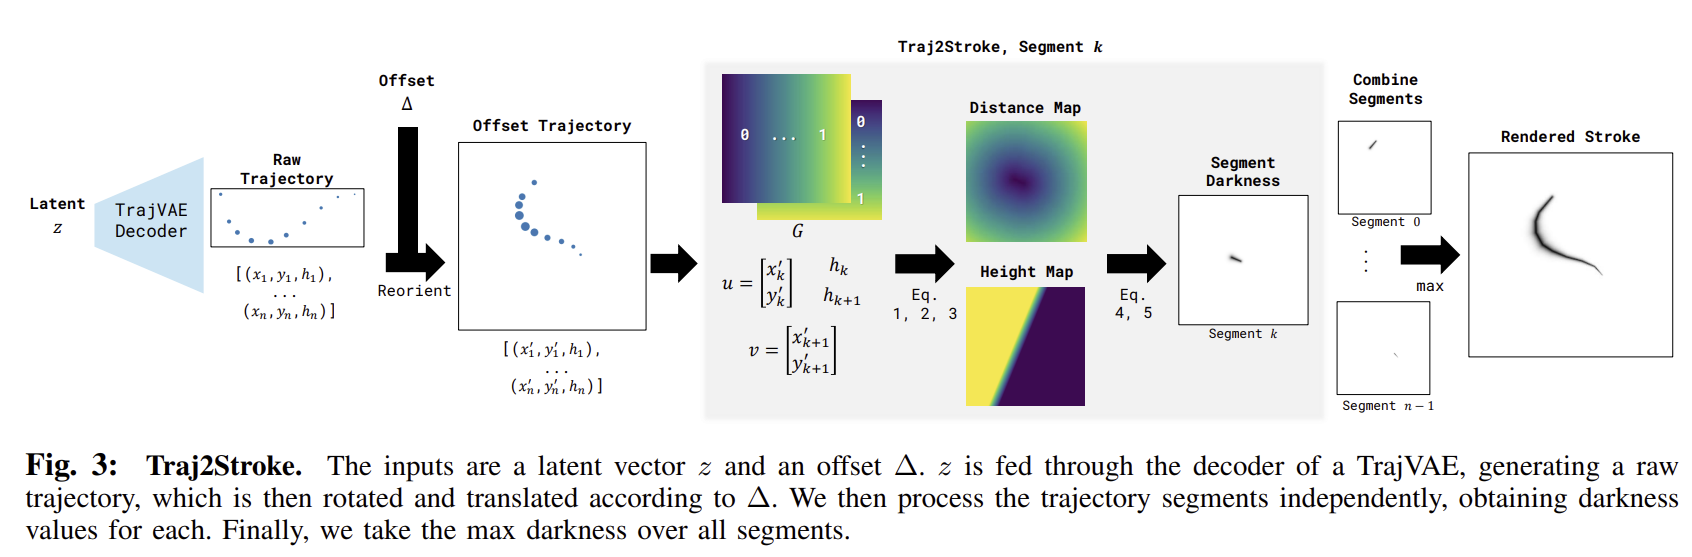
- 스트로크 모델링 및 렌더링 접근법은 다음 네 단계로 구성된다.
- 모션 캡처 기술을 사용하여 사람의 시연 데이터를 수집하고 처리한다.
- Autoencoder인 TrajVAE를 학습시켜 이러한 궤적을 모델링한다.
- Real2Sim2Real 방법론을 사용해 새로운 렌더링 접근법인 Traj2Stroke를 fine-tuning한다.
- 주어진 이미지와 예측된 그림 사이의 feature-space loss를 줄이기 위해, 동역학 모델을 통해 브러시 스트로크 파라미터 집합을 경사하강법으로 최적화하며 계획을 수행한다.
- 스트로크 모델링 및 렌더링 접근법은 다음 네 단계로 구성된다.
Motion Capture Drawing Recording and Processing
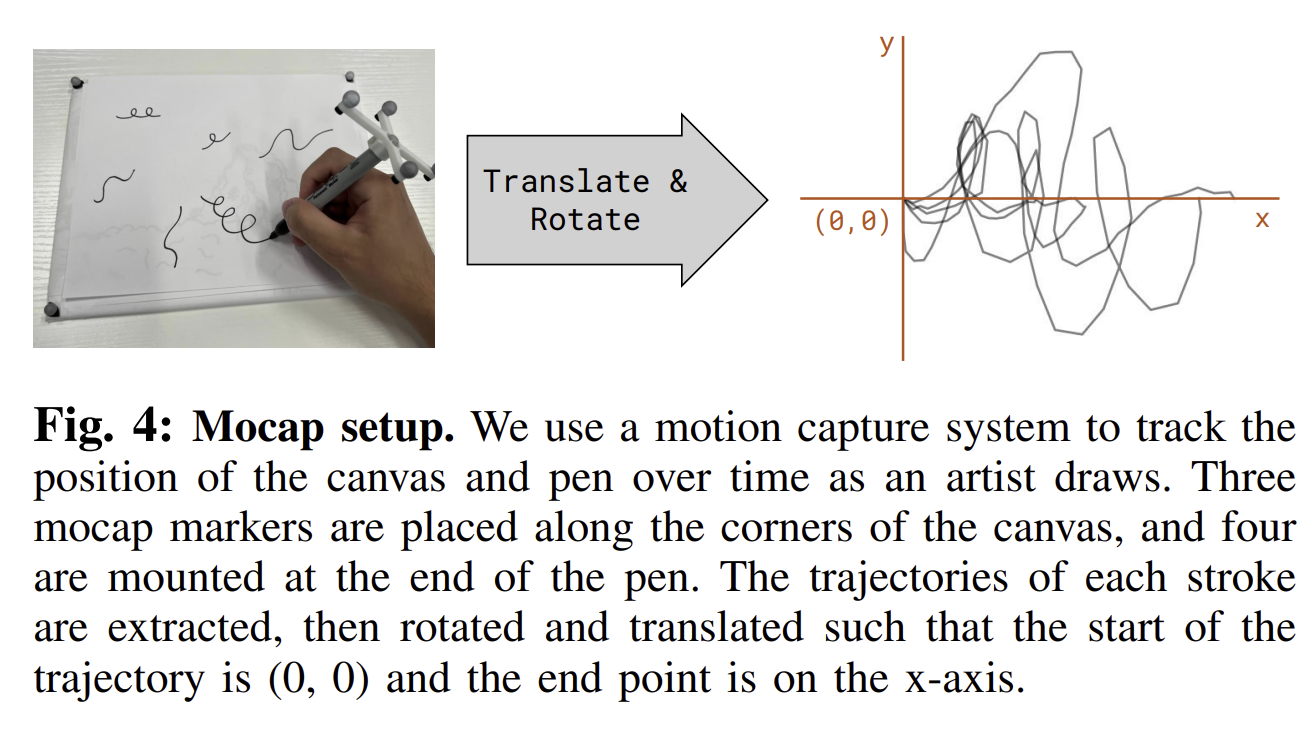
- OptiTrack 카메라와 Motive 소프트웨어로 구성된 모션 캡쳐 시스템을 사용하여 사람의 붓질 궤적을 수집한다.
- 예술가가 스케치를 하는 동안, 우리는 캔버스와 펜의 위치 및 자세를 지속적으로 추적한다.
-
펜 길이를 수동으로 측정한 값을 이용해 펜 끝의 위치를 계산할 수 있으며, 이를 통해 펜 끝과 캔버스 사이의 거리를 구한다. 이 값이 특정 임계값보다 작으면, 펜이 종이에 닿아 있다고 판단한다. 이러한 조건을 만족하는 연속된 위치들은 하나의 궤적으로 합쳐진다.
-
궤적의 시작점이 \((0, 0)\) 이 되고 끝점이 \(x\)축 위에 위치하도록 회전 및 평행이동시킨다. 이는 그림에 나타난 것처럼, 샘플 효율적인 모델링을 위해 변동성을 줄이기 위한 것이다. 다만 이 정규화에는 한 가지 절충점이 있다. 즉, 캔버스 위의 위치나 회전에 따라 궤적의 스타일이 달라지지 않는다고 가정한다는 점이다. 또한 각 궤적은 정확히 \(n\)개의 점을 갖도록 다시 샘플링하며, 실제로는 \(n = 32\)를 사용한다.
따라서 각 사람의 붓질 궤적은 n개의 제어점(control point) 을 지나는 폴리라인(polyline, 구간별 선형 경로) 으로 모델링된다. 이 폴리라인은 n × 3 텐서로 인코딩된다. 각 제어점의 좌표 (x, y, h) 에서, x와 y는 캔버스 평면 내의 수평 변위를 의미하고, h는 브러시가 캔버스 위에서 얼마나 떠 있는지를 나타내는 수직 변위(높이)이다.
TrajVAE
-
모션 캡처 데이터를 수집하고 처리한 뒤, 우리는 이러한 스트로크 궤적을 모델링하기 위해 변분 오토인코더(VAE) 를 학습시킨다. 우리는 이를 TrajVAE라고 부른다. 학습 과정에서 TrajVAE는 하나의 궤적을 입력으로 받아, 이를 MLP 인코더에 통과시켜 크기 \(64\)의 잠재 벡터(latent vector)로 압축한 뒤, 다시 MLP 디코더를 통해 궤적으로 복원한다. 우리는 입력 궤적과 출력 궤적 사이의 평균제곱오차(MSE) 를 최소화하도록 학습한다.
-
우리는 보통 한 번의 드로잉에 대해 사람이 그린 궤적을 \(20\)개에서 \(200\)개 정도 기록하지만, 이 정도 데이터만으로는 TrajVAE를 처음부터 안정적으로 학습시키기에 충분하지 않다는 것을 확인했다. 그래서 각 TrajVAE를 여러 기록 세션에서 모은 궤적들로 먼저 사전학습(pretraining)한 뒤, 특정한 스타일을 반영하기 위해 하나의 세션 데이터로 미세조정(fine-tuning)한다. 각 모델은 매우 빠르게 수렴하며(1분 미만), 미세조정 데이터셋에서도 소수의 궤적(20개 미만)만 필요하다.
-
계획 단계에서는 VAE 디코더만 사용된다. 전체 파이프라인은 모듈식으로 설계되어 있어, 서로 다른 VAE를 교체해 끼울 수 있다. 이를 통해 추가 학습 없이도 스트로크 스타일을 바꿀 수 있다.
-
한편, 우리의 모션 캡처 장치는 드로잉 도구 끝의 수직 위치를 충분한 정밀도로 측정하는 데 어려움을 겪는다. 이는 아주 작은 높이 차이도 스트로크의 두께에 큰 영향을 줄 수 있기 때문이다. 따라서 실제 구현에서는 높이 정보를 TrajVAE로 직접 모델링하지 않고, 계획 과정에서 별도의 스트로크 파라미터로 최적화한다.